Das Marine-Ethernet-Netzwerk-Handbuch: Professioneller Aufbau für High-Speed-Echolote (ActiveTarget 2XL), Radarsysteme und hochauflösende Kartographie
Wer moderne Marine-Elektronik an Bord betreibt, bewegt sich längst im Zeitalter gigantischer Datenströme. Während das NMEA 2000-Netzwerk perfekt für Steuerungsdaten, GPS-Positionen, Motordaten und Sensoren mit niedriger Bandbreite geeignet ist, kapituliert es sofort vor den immensen Datenmengen moderner High-End-Technologien. Wenn es um die latenzfreie Übertragung von fotorealistischen Live-Echolotbildern (wie dem ActiveTarget 2XL), gestochen scharfen Radarsignalen mit hoher Umdrehungsgeschwindigkeit oder großen bathymetrischen 3D-Kartographiedaten geht, führt kein Weg an einem leistungsstarken Marine-Ethernet-Netzwerk vorbei.
Ein Marine-Ethernet-Netzwerk (bei Lowrance/Simrad als Ethernet oder NavNet bekannt) arbeitet auf Basis des TCP/IP-Protokolls, stellt Bandbreiten von 100 Mbit/s bis zu mehreren Gbit/s zur Verfügung und verbindet netzwerkfähige Geräte im High-Speed-Bereich. Doch wie beim NMEA 2000 gilt auch hier: Ein solches System ist kein willkürliches Computernetzwerk für den Heimgebrauch, sondern muss extremen maritimen Bedingungen, Rauschunterdrückungen und absoluter Ausfallsicherheit standhalten.
In diesem umfassenden, kompromisslosen Master-Leitfaden decken wir den perfekten Aufbau eines Marine-Ethernet-Netzwerks zu 110 % ab. Wir beleuchten alle verwendeten Komponenten, erklären die physikalischen Hintergründe und analysieren jede noch so tückische Stolperfalle, damit Ihr System absolut fehlerfrei und auf echtem Werft-Niveau arbeitet.
Teil 1: Die lückenlose Komponenten-Übersicht – Was alles in einem Marine-Ethernet-Netzwerk betrieben wird
Ein professionelles Ethernet-Netzwerk an Bord verbindet rechenintensive Displays, Radarantennen, Module und High-Speed-Geber. Die wichtigsten Systemkomponenten, die in diesem Netzwerk zusammenarbeiten, umfassen:
- Die High-End Kartenplotter & Displays (Multifunction Displays – MFDs):
- Die zentralen Recheneinheiten und Anzeigebildschirme (z. B. Lowrance HDS Pro, HDS Live / Simrad NSS evo3S, NSX). Sie empfangen die gigantischen Datenströme und stellen sie grafisch in Echtzeit dar.
- Die Live-Echolot-Module & High-Speed-Geber (z. B. ActiveTarget 2 / ActiveTarget 2XL):
- Extrem datenintensive Module, die hunderte Bilder pro Sekunde verarbeiten und per Ethernet an die Plotter übertragen, um Bewegungen von Fischen und Ködern in Echtzeit (Forward, Down, Scout) darzustellen.
- Radarsysteme (Pulse Compression / Broadband / Halo Radars):
- Radarantennen (wie die Simrad Halo-Serie oder Lowrance-Radome) senden hochfrequente Signale aus und übertragen die komplexen Radar-Echo-Bilder direkt über Ethernet an den Plotter.
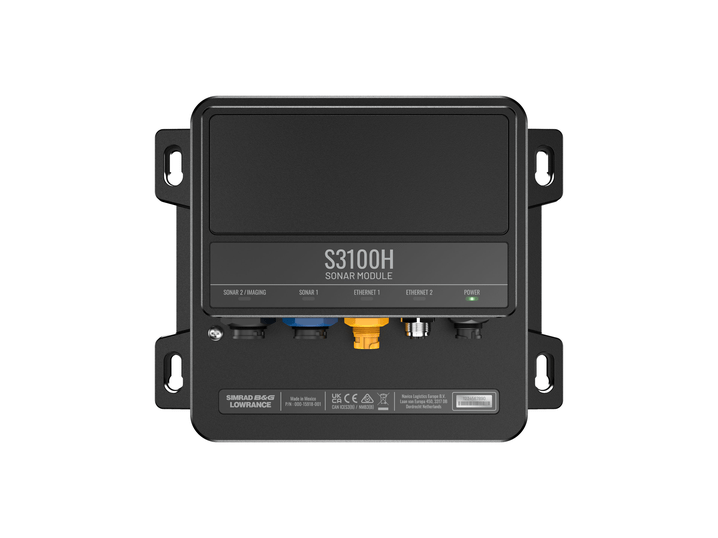
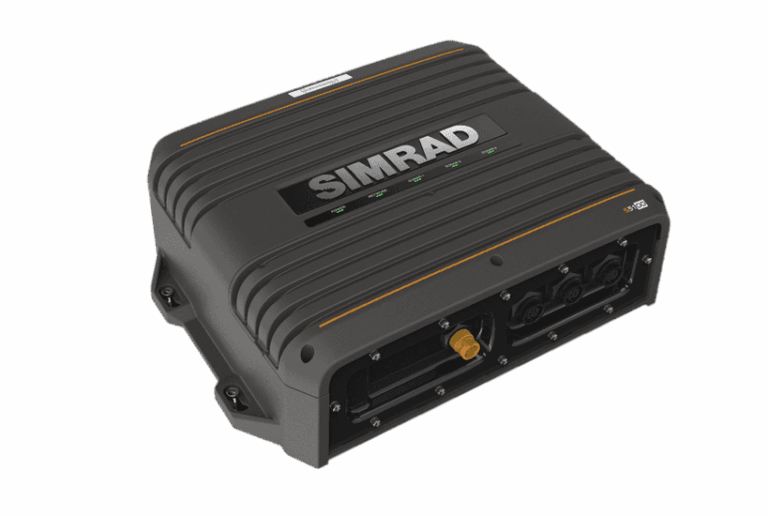
- Spezielle Sonarmodule (Chirp-Sounder / StructureScan 3D / S5100):
- Externe Blackbox-Sonarmodule, die hochauflösende SideScan- und DownScan-Daten oder tiefe Offshore-CHIRP-Signale berechnen und einspeisen.
- Netzwerk-Expansion-Hubs (Ethernet Switches):
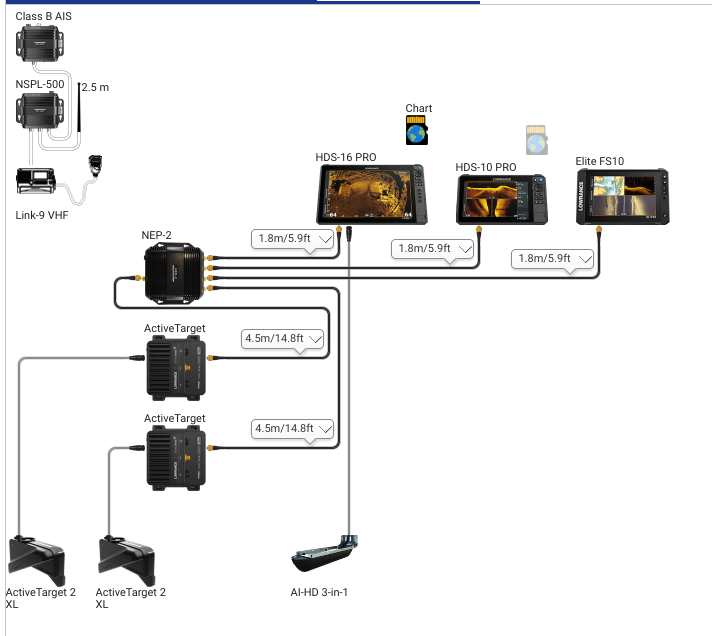
- Da Displays und Module meist nur über 1 bis 2 Ethernet-Ports verfügen, verbindet ein zentraler, maritim abgedichteter Switch (z. B. Lowrance NEP-2 oder Simrad Ethernet Switch) alle Geräte zu einem großen Netzwerk.
- IP-Kameras & Video-Encoder:
- Überwachungskameras im Maschinenraum oder Rückfahrkameras, die ihre Videostreams direkt ins Ethernet-Netzwerk einspeisen.
- Marine-WLAN-Module & Gateways:
- Schnittstellen, die Tablets oder Smartphones (z. B. via Link App) spiegeln und ins Netzwerk einbinden.
Teil 2: Die 6 entscheidenden Stolperfallen im Ethernet-Netzwerk – Warum, Weshalb, Deshalb
Im Gegensatz zu NMEA 2000, das über ein reihenartiges Bussystem läuft, basiert Ethernet auf einer sternförmigen Struktur (Switch-Topologie) mit punkt-zu-punkt-Verbindungen. Hier lauern ganz spezifische Fallen:
Stolperfalle 1: Falsche Kabel und mangelnde Schirmung (Die EMI-Falle)
- Die Ursache: Auf einem Boot herrscht ein extrem aggressives elektromagnetisches Umfeld (EMI). Funkgeräte (VHF), Autopiloten, Lichtmaschinen, Zündanlagen und vor allem Radarantennen erzeugen massive Störfelder. Normale RJ45-Heimnetzwerkkabel (Unshielded Twisted Pair – UTP) wirken in dieser Umgebung wie Antennen.
- Der Fehler: Es werden billige LAN-Kabel aus dem Baumarkt oder Bürobedarf verwendet, die weder eine durchgehende Schirmung noch einen robusten Außenmantel besitzen.
- Die Auswirkung: Elektromagnetische Einstreuungen korrumpieren die hochfrequenten Datenpakete. Das Resultat sind plötzliche Freezes im ActiveTarget-Bild, „schwarze Streifen“ oder Artefakte im Radarbild und Verbindungsabbrüche zwischen den Displays.
- Die Lösung: Verwenden Sie ausschließlich marinezertifizierte, doppelt geschirmte Ethernet-Kabel (SF/UTP oder S/FTP mit Folienschirmung und Kupfergeflecht) sowie robuste, wasserdichte Steckerverbindungen (oft mit Verschraubung nach IPX7).
Stolperfalle 2: Feuchtigkeit und Korrosion in den RJ45-Steckern
- Die Ursache: Salzwasser und Kondenswasser kriechen unbarmherzig in jede Ritze. Normale Kunststoff-RJ45-Clips oxidieren innerhalb kürzester Zeit in feuchten Bilgen- oder Konsolenbereichen.
- Der Fehler: Offene, ungeschützte Netzwerkstecker ohne Dichtungsmanschetten werden direkt an Geräte gesteckt, oder Kabel werden durch unzureichend abgedichtete Kabeldurchführungen gezogen.
- Die Auswirkung: Übergangswiderstände steigen, die Signalstärke bricht ein, und das Netzwerk fällt komplett aus.
- Die Lösung: Nutzen Sie ausschließlich Stecker mit Bajonett- oder Schraubverschlüssen und integrierten O-Ring-Dichtungen, wie sie von den Marineherstellern vorgegeben werden. Verwenden Sie bei Selbstkonfektionierungen Kontaktspray (Oxidationsschutz) und Schrumpfschläuche mit Innenkleber.
Stolperfalle 3: Fehlender oder ungeeigneter Marine-Ethernet-Switch (Kein Strommanagement / Keine Abdichtung)
- Die Ursache: Ein Ethernet-Netzwerk mit mehr als zwei Geräten benötigt einen Switch, der die Datenpakete gezielt verteilt.
- Der Fehler: Skipper sparen Geld und installieren einen handelsüblichen 230V-Büro-Router oder ungeschützte Desktop-Switches, die über einen 12V-Adapter provisorisch angeschlossen werden.
- Die Auswirkung: Diese Geräte sind weder gegen Feuchtigkeit geschützt noch für die extremen Spannungsschwankungen (Spannungsspitzen beim Starten des Motors von 9V bis 16V) ausgelegt. Sie brennen durch oder stürzen permanent ab. Zudem besitzen sie kein maritimes Gehäuse.
- Die Lösung: Verwenden Sie ausschließlich wassertaugliche, für 12V/24V ausgelegte Marine-Switches (wie den NEP-2), die direkt an das Bordnetz angeschlossen werden können und über galvanisch getrennte Ports verfügen.
Stolperfalle 4: Das Überschreiten der maximalen Kabellänge (Signal-Dämpfung)
- Die Ursache: Ethernet-Standards (100BASE-TX / 1000BASE-T) über Kupferkabel haben eine physikalische Begrenzung der maximalen Segmentlänge.
- Der Fehler: Auf großen Yachten oder Berufsschiffen werden extrem lange Ethernet-Kabel (deutlich über 100 Meter am Stück) ohne Repeater oder Glasfaser-Konverter verlegt.
- Die Auswirkung: Durch den ohmschen Widerstand und die Signaldämpfung kommt am Ende des Kabels kein verwertbares Datenpaket mehr an. High-Speed-Streams wie Live-Echolote brechen ab.
- Die Lösung: Die maximale Länge eines einzelnen Ethernet-Segmentes zwischen zwei aktiven Komponenten (Switch zu Plotter oder Modul) darf 100 Meter nicht überschreiten. Bei größeren Distanzen muss ein aktiver Switch als Verstärker dazwischengeschaltet werden.
Stolperfalle 5: IP-Adresskonflikte und Software-Inkompatibilitäten
- Die Ursache: Jedes Gerät im Ethernet-Netzwerk benötigt eine eindeutige IP-Adresse im selben Subnetz, um miteinander zu kommunizieren.
- Der Fehler: Es werden Geräte unterschiedlicher Generationen oder mit veralteten Firmware-Ständen zusammengeschlossen, oder manuelle IP-Adressen vergeben, die sich überschneiden.
- Die Auswirkung: Geräte erkennen sich gegenseitig nicht („No Source“), das ActiveTarget-Modul taucht nicht im Echolot-Menü auf, oder das Radar blockiert den Plotter beim Bootvorgang.
- Die Lösung: Halten Sie die Firmware aller netzwerkrelevanten Geräte (Plotter, ActiveTarget-Module, Radarantennen) strikt auf dem exakt gleichen Versionsstand. Nutzen Sie standardmäßig die automatische DHCP-Vergabe der modernen Marine-Systeme, es sei denn, manuelle IP-Konfigurationen sind für komplexe Multi-Station-Systeme zwingend vorgeschrieben.
Stolperfalle 6: Die absolut kritische „Masse- und Schirmungsfalle“ im Ethernet-Netzwerk (Ergänzung für 110%-Vollständigkeit)
- Die Ursache: Ähnlich wie beim NMEA 2000 besitzen hochwertige Marine-Ethernetkabel einen äußeren Schirm. Wenn dieser Schirm an beiden Enden (am Gerät vorne und am Switch hinten) hart mit der Gehäusemasse und damit mit dem potenziell unterschiedlichen Bord-Ground verbunden ist, entstehen hochfrequente Ausgleichsströme (Ground Loops).
- Der Fehler: Der Kabelschirm leitet Störströme direkt auf die empfindlichen Ethernet-Transceiver der teuren Module.
- Die Auswirkung: Mysteriöse Datenverluste, extrem langsame Ladezeiten von Radarkarten oder das Durchbrennen von Ethernet-Ports bei Gewittern oder Potenzialverschiebungen.
- Die Lösung: Moderne Marine-Ethernet-Switches und -Module verfügen über intern kapazitiv gekoppelte oder galvanisch getrennte Ethernet-Ports. Dennoch gilt: Achten Sie darauf, dass das gesamte Boot über einen zentralen, sauberen Massestern verfügt, um extreme Potentialunterschiede zwischen den Einbauorten der Elektronik von vornherein zu verhindern.
Teil 3: Die ultimative 110%-Checkliste für die Ethernet-Installation an Bord
Bevor das System nach der Verkabelung in Betrieb genommen wird, prüfen Sie folgende Punkte:
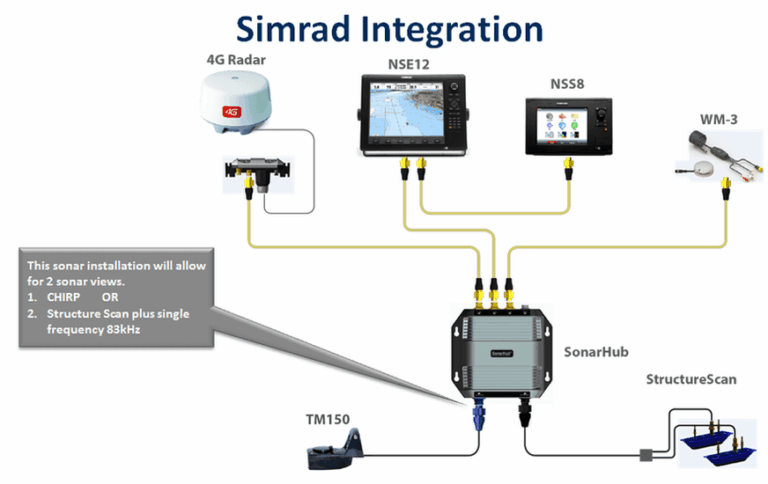
- Topologie-Check: Sind alle High-Speed-Geräte (ActiveTarget 2XL, Radar, zusätzliche Plotter) sauber über einen zentralen Marine-Switch oder direkt sternförmig mit den Master-Displays verbunden?
- Kabelqualität: Wurden ausschließlich doppelt geschirmte Marine-Ethernetkabel mit wetterfesten Schraubverbindungen verlegt?
- Kabelführung: Liegen die Ethernet-Kabel mit ausreichendem Abstand (mindestens 30 cm) zu stromstarken Gleichstrom-Versorgungsleitungen von Bugstrahlrudern, Ankerwinden oder dem Hauptmotor, um Induktion zu verhindern?
- Spannungsstabilität: Ist der Ethernet-Switch an eine saubere, abgesicherte 12V/24V-Quelle angeschlossen, die auch bei Spannungseinbrüchen beim Motorstart stabil bleibt?
- Firmware-Abgleich: Wurden alle Displays, Radarsensoren und das ActiveTarget-Modul vor dem finalen Test auf die aktuellste, zueinander kompatible Softwareversion aktualisiert?
- System-Erkennung: Werden im Netzwerk-Menü des Hauptplotters alle angeschlossenen Komponenten (ActiveTarget, Radar, Netzwerk-Sensoren) fehlerfrei mit grüner Statusmeldung angezeigt?
Die übersehene High-End-Stolperfalle: Bandbreiten-Überlastung, Daisy-Chaining und Switch-Hierarchien
- Die Ursache: Ein modernes Marine-Ethernet-Netzwerk transportiert gigantische Datenmengen. Ein ActiveTarget 2 / 2XL sendet hochfrequente, unkomprimierte Live-Sonardaten, und ein modernes Puls-Kompressions-Radar (wie das Simrad Halo) drückt ebenfalls massive Datenpakete in den Bus.
- Der Fehler (Die Daisy-Chain-Falle): Aus Platz- oder Bequemlichkeitsgründen werden Ethernet-Geräte oft in Reihe geschaltet („Daisy Chaining“ – Gerät A an Gerät B, Gerät B an Gerät C, Gerät C an den Plotter). Manche Module besitzen hierfür zwar zwei Ports, wodurch eine interne Durchleitung möglich wird. Werden jedoch mehrere High-Bandwidth-Geräte (z.B. zwei ActiveTarget-Module oder Radar + ActiveTarget) hintereinander in eine solche Kette gehängt, kollabiert die Bandbreite des internen Durchgangs-Ports.
- Die Auswirkung:
- Es kommt zu massiven Latenzen (Verzögerungen im Live-Bild), stockenden Echolot-Streams, Bildhängern („Freezes“) oder dazu, dass das Radar zeitweise keine Ziele mehr aktualisiert, weil der Datenpuffer (Buffer Overflow) des durchschleifenden Geräts überläuft.
- Die Lösung (Stern-Topologie mit zentralem Switch):
- Für High-Bandwidth-Komponenten (ActiveTarget 2 / 2XL, Radarantennen, primäre MFDs) gilt die eiserne Regel der Stern-Topologie: Jedes datenintensive Modul muss über ein eigenes, direktes Ethernet-Kabel an einen zentralen, leistungsstarken Marine-Ethernet-Switch (oder direkt an separate, dedizierte Ports des Master-Plotters) angeschlossen werden. Der Switch fungiert hierbei als intelligenter Verteiler, der die volle Bandbreite von 100 Mbit/s oder 1 Gbit/s an jedem Port separat zur Verfügung stellt und Bandbreiten-Kollisionen verhindert.
Der Lowrance NEP-2 (Network Expansion Port) und moderne Ethernet-Switches im Detail
Wenn ein Boot mehr als zwei Ethernet-fähige Geräte (z. B. Plotter, ActiveTarget 2/2XL, Radar, S5100 Sonarmodul) miteinander verbinden muss, reicht die direkte Verkabelung der Geräte untereinander nicht mehr aus. Hier kommt der dedizierte Marine-Switch ins Spiel:
- Der Lowrance NEP-2 (Industry Standard):
- Die Funktion: Ein robuster, voll wasserdichter (IPX7) 5-Port-Ethernet-Switch, der speziell für den harten Einsatz auf dem Wasser entwickelt wurde. Er verfügt über 5 RJ45-Ports mit speziellen wasserdichten Schraubgewinden.
- Die Spannungsversorgung: Im Gegensatz zu normalen Büro-Switches wird der NEP-2 direkt an das 12V- oder 24V-Bordnetz des Bootes angeschlossen und besitzt eine integrierte Absicherung sowie ein robustes Gehäuse gegen Feuchtigkeit und Kondenswasser.
- Die Funktionsweise: Er verteilt die Datenströme (wie die massiven High-Speed-Datenpakete eines ActiveTarget 2XL oder Halo-Radars) intelligent und verlustfrei an alle angeschlossenen Multifunktionsdisplays (MFDs), ohne dass es zu Bandbreiten-Kollisionen oder Paketverlusten kommt.
- Wichtige Installationshinweise für den NEP-2 / Ethernet-Switches:
- Montageort: Der Switch sollte trocken, aber gut zugänglich (z. B. in der Steuerkonsolen-Bilge oder im Elektronikfach) montiert werden, fernab von stehendem Bilgenwasser.
- Stromabschaltung: Da ein Ethernet-Switch im Standby permanent minimal Strom zieht (und um Spannungsspitzen beim Starten der Hauptmaschine fernzuhalten), empfiehlt sich die Anbindung über einen geschalteten Nebenverbraucher-Kreis oder einen Hauptschalter der Elektronik.